
Una nube de tinta que gira alrededor de un obstáculo parece un problema de renderizado. En realidad, la imagen es el último paso de otro problema: calcular cómo se mueve una cantidad transportada por un campo de velocidades que debe obedecer restricciones físicas. Un shader puede hacer que el resultado parezca líquido; no puede explicar por sí solo qué conserva el algoritmo, qué aproxima o por qué aparece una pérdida de detalle.
Este artículo desarrolla un modelo bidimensional, incompresible y de densidad del fluido constante, adecuado para humo o tinta idealizados en una rejilla regular. Su objetivo no es certificar un simulador CFD, sino mostrar cómo una ecuación diferencial se convierte en operaciones sobre arreglos y texturas. El enfoque se apoya en Stable Fluids de Jos Stam y en el desarrollo GPU de Mark Harris. Los laboratorios descritos son propuestas reproducibles, no resultados ejecutados; no hay mediciones propias de FPS, error ni rendimiento.
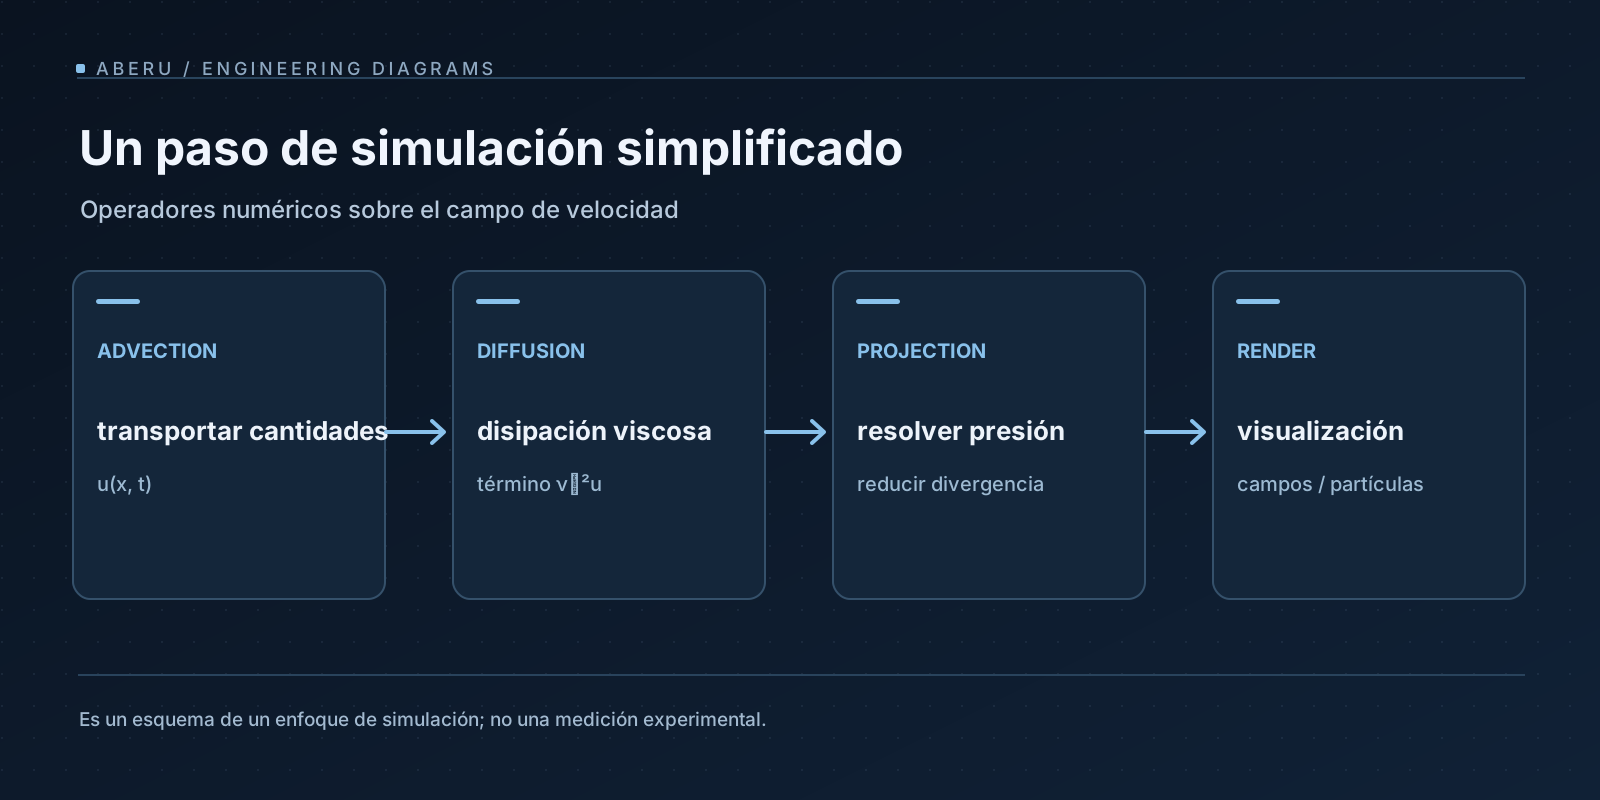
1. Qué representa una celda
En el dominio espacial Ω, para cada posición x = (x, y) y tiempo t, consideramos cuatro magnitudes:
| Símbolo | Interpretación | Unidad física |
|---|---|---|
| u(x,t) = (u,v) | Velocidad del fluido | m/s |
| p(x,t) | Presión | Pa |
| ρ | Densidad del fluido, supuesta constante | kg/m³ |
| c(x,t) | Concentración de tinta o humo; trazador pasivo | según el modelo |
Es importante no llamar ρ a la vez a la densidad del fluido y al color de la tinta. En un modelo incomprensible de densidad constante, ρ participa en la ecuación de momento; c es un campo adicional que la velocidad transporta. Un humo coloreado no significa que hayamos modelado toda la termodinámica de un gas.
Sobre una rejilla uniforme guardamos valores discretos u[i,j], v[i,j], p[i,j] y c[i,j]. El paso horizontal es Δx, el vertical Δy, y cada actualización avanza Δt. Si la velocidad vive en centros de celda, aparecen dificultades particulares al derivar campos; una rejilla escalonada (MAC) coloca las componentes de velocidad en caras y la presión en centros para acoplar mejor divergencia y gradiente. La elección no es solo un detalle de memoria: determina las fórmulas que conservan las identidades discretas.
2. Las ecuaciones y su significado
Para velocidad u, densidad constante, viscosidad cinemática ν y aceleración externa f, la ecuación de Navier–Stokes incompresible se escribe:
∂u/∂t + (u · ∇)u = −(1/ρ)∇p + ν∇²u + f
∇ · u = 0
Cada operador impone una responsabilidad distinta:
- Derivada temporal: cómo cambia la velocidad en una posición fija.
- Advección
(u · ∇)u: cómo el propio flujo transporta su velocidad. - Gradiente de presión
∇p: diferencia de presión que acelera el fluido. - Laplaciano
∇²u: difusión de velocidad debida a la viscosidad. - Divergencia
∇ · u: flujo neto local. Para incompresibilidad debe ser cero.
En dos dimensiones ∇ · u = ∂u/∂x + ∂v/∂y. Para un escalar q, ∇q = (∂q/∂x, ∂q/∂y) y ∇²q = ∂²q/∂x² + ∂²q/∂y². La derivada material D/Dt = ∂/∂t + u · ∇ reúne cambio temporal y transporte.
La ecuación del trazador, sin fuentes ni difusión molecular, es diferente:
∂c/∂t + u · ∇c = 0
Si se modela una difusividad κ y una fuente s, pasa a ser ∂c/∂t + u · ∇c = κ∇²c + s. La presión no es otro color que se advecúa: funciona como multiplicador que impone la restricción de divergencia nula.
3. De derivadas a diferencias finitas
Una derivada es un límite; una GPU necesita muestras. En una rejilla centrada, lejos de fronteras, la derivada central y el Laplaciano 2D pueden aproximarse así:
∂q/∂x  ≈ (q[i+1,j] − q[i−1,j]) / (2Δx)
∂q/∂y  ≈ (q[i,j+1] − q[i,j−1]) / (2Δy)

∇²q ≈ (q[i+1,j] − 2q[i,j] + q[i−1,j]) / Δx²
     + (q[i,j+1] − 2q[i,j] + q[i,j−1]) / Δy²
Son aproximaciones de orden dos en espacio para campos suficientemente suaves, no promesas de precisión global del solver: advección, resolución iterativa, bordes y discretización temporal aportan otros errores. Si Δx ≠ Δy, usar un único divisor Δx² en ambas direcciones es un bug, no una simplificación inocente.
Para actualizar las ecuaciones se aplica operator splitting: resolver por separado advección, fuerzas, difusión y presión, y combinar el resultado de cada subpaso. No existe un único orden universal. En la formulación clásica de Stam se difunde la velocidad, después se advecta y se proyecta; algunas implementaciones reordenan subpasos o proyectan más de una vez. Cada variante modifica el error de separación y debe documentarse como tal.
4. Advección: preguntar de dónde vino el fluido
El método semilagrangiano no empuja activamente cada partícula a una celda futura. Para cada muestra de destino x, retrocede en el campo de velocidades y consulta el estado anterior:
x_back ≈ x − Δt · u_old(x)
q_new(x) = interpolate(q_old, x_back)
Esta es una aproximación de primer orden para la trayectoria. Se puede mejorar la integración de la posición —por ejemplo, con un punto medio— sin convertir automáticamente todo el esquema en uno de segundo orden: también importa la interpolación espacial. En una textura 2D, la interpolación bilineal combina los cuatro texels vecinos. Deben definirse explícitamente las muestras fuera del dominio: clamp, reflexión, frontera periódica o tratamiento de obstáculos.
La ventaja es práctica: la advección semilagrangiana clásica con interpolación estable evita la restricción CFL advectiva estricta de muchos esquemas explícitos. El coste aparece en otra parte: pierde nitidez y no conserva exactamente la integral del trazador. Al interpolar repetidamente, una mancha puede desdibujarse aunque la ecuación continua no incluya difusión. ∑c puede variar incluso cuando la velocidad es aproximadamente solenoidal; corregir divergencia no repara por sí solo ese transporte no conservativo.
Por ello, «estable para pasos grandes» no significa «físicamente correcto para cualquier Δt». Un paso excesivo puede borrar estructuras, atravesar obstáculos si las características no se tratan correctamente o introducir errores grandes de trayectoria.
5. Difusión: una ecuación lineal escondida
Para representar viscosidad aisladamente resolvemos ∂u/∂t = ν∇²u. Una discretización temporal implícita da:
(I − νΔt L) u_new = u_old
Aquí L es el operador Laplaciano discreto. En una rejilla uniforme con Δx = Δy = h, definiendo a = νΔt/h², una iteración Jacobi interior resulta:
u_new[i,j] = (u_old[i,j] + a · (u_iter[i+1,j] + u_iter[i−1,j]
                    + u_iter[i,j+1] + u_iter[i,j−1])) / (1 + 4a)
La fórmula de cada componente se evalúa sobre un buffer de iteración, leyendo siempre del iterado previo; Gauss–Seidel en CPU puede actualizar en otro orden. Un número fijo de iteraciones es una política de coste, no una prueba de convergencia. El residuo del sistema lineal debe medirse si necesitamos garantías numéricas.
Una aproximación explícita también existe, pero impone restricciones de estabilidad relacionadas con νΔt/h². El enfoque implícito es especialmente útil cuando interesa tolerar pasos mayores sin explosiones causadas por difusión.
6. Proyección: resolver presión para corregir divergencia
Después de fuerzas, difusión y advección disponemos de una velocidad intermedia u* que generalmente no cumple exactamente ∇ · u* = 0. Buscamos una presión p para construir:
u_next = u* − (Δt/ρ)∇p
Aplicando divergencia e imponiendo ∇ · u_next = 0, obtenemos el problema de Poisson:
∇²p = (ρ/Δt) · (∇ · u*)
En una rejilla cuadrada de espaciado h, la actualización Jacobi interior tiene la forma:
p_new[i,j] = (p_old[i+1,j] + p_old[i−1,j]
            + p_old[i,j+1] + p_old[i,j−1] − h² · rhs[i,j]) / 4
rhs es (ρ/Δt) div(u*). Después restamos el gradiente discreto de presión a u*. Una propiedad crucial para la implementación es usar operadores de divergencia, gradiente y Laplaciano compatibles. Si el Laplaciano del solver no se corresponde con la composición discreta de gradiente y divergencia aplicada en la corrección, el residuo del Poisson no predice por sí solo la divergencia final.
Además, Jacobi resuelto con iteraciones finitas solo aproxima la solución. Con fronteras de Neumann, la presión está determinada hasta una constante: fijar una referencia de presión o eliminar la media ayuda a tratar el espacio nulo. Las condiciones de solvabilidad y el flujo normal impuesto también importan. Una proyección discreta reduce, pero no garantiza llevar literalmente a cero todas las divergencias con tolerancia arbitraria.
Qué medir realmente
No basta con contar iteraciones. En el laboratorio registraría dos observables diferentes:
residuo_Poisson = ||L p − rhs||₂
error_div       = ||D(u_next)||₂
D es la divergencia discreta usada por el solver. Conviene reportar también máximo absoluto y norma relativa, especificar cómo se tratan las celdas sólidas y registrar el coste del paso de proyección. Valores arbitrarios como 1e-5 carecen de significado universal sin escala, resolución, precisión y normalización.
7. Fronteras: ahí se ve la diferencia entre demo y solver
Una pared impermeable impone velocidad normal cero, u · n = 0. La condición no slip añade que la velocidad tangencial sea cero; free slip permite movimiento tangencial con la condición adecuada. Los límites periódicos requieren que vecinos de lados opuestos compartan la topología y los operadores correctos. El Poisson suele usar condiciones derivadas de la condición normal de la velocidad, no un p=0 indiscriminado en cada pared.
Una máscara de obstáculos cambia el stencil local: las celdas sólidas no deben tratarse simplemente como líquido con densidad visual cero. Si un obstáculo corta un borde, la presión, la advección retrospectiva y el cálculo de divergencia deben ponerse de acuerdo sobre dónde empieza el dominio fluido.
Para depurar, empezaría por un caso vacío con velocidad cero, un campo uniforme periódico, un impulso localizado y un trazador desplazado en un campo uniforme. Solo después añadiría paredes y fuentes. El objetivo es aislar errores antes de que una bonita nube los oculte.
8. CPU, WebGL2 y WebGPU: tres modelos de ejecución
El algoritmo opera sobre campos; no prescribe su hardware. En CPU podemos conservar arreglos planos o una rejilla MAC y utilizar bucles claros, útiles como referencia de corrección. En GPU, una pasada de advección se convierte en el muestreo de textura por texel de salida; Jacobi equivale a muchas pasadas del mismo kernel con entradas y salidas alternadas.
En WebGL2 esos kernels se implementan típicamente como fragment shaders que renderizan a texturas en framebuffers. WebGL2 no incorpora compute shaders generales. La posibilidad de renderizar en texturas de punto flotante y filtrar esos formatos depende de capacidades y extensiones del dispositivo; deben verificarse en runtime. En WebGPU se pueden usar compute passes con buffers o storage textures, pero la disponibilidad y los límites efectivos también dependen del navegador, adaptador y dispositivo.
El patrón ping-pong mantiene dos recursos físicos: leer A, escribir B, intercambiarlos, repetir. Evita depender de lecturas y escrituras simultáneas incompatibles sobre el mismo recurso. Cada etapa tiene un coste de dispatch/pasada y tráfico de memoria. Un solver de presión con k iteraciones y N celdas requiere, en términos conceptuales, O(kN) trabajo aritmético y acceso a memoria; el tiempo real depende de ancho de banda, overhead, cache y sincronización.
Elegir GPU porque «un campo es paralelo» no basta. Una rejilla pequeña, transferencias CPU↔GPU frecuentes, resolución limitada o muchas barreras pueden hacer que la solución CPU sea más conveniente. Para comparar, mediría tiempo de advección, difusión, presión, transferencia y render por separado, con warm-up y medidas repetidas. No se aportan resultados numéricos aquí.
9. Un ciclo de simulación documentable
Un pipeline didáctico posible es el siguiente; el orden debe permanecer fijo entre experimentos:
estado anterior: velocidad u, trazador c
  1) incorporar fuerzas externas en u
  2) difundir u implícitamente (si ν > 0)
  3) advectar u usando el campo elegido
  4) calcular D(u*) y resolver Lp = (ρ/Δt)D(u*)
  5) corregir u* con el gradiente de p
  6) advectar c con la velocidad proyectada
  7) aplicar fuentes/sumideros explícitos de c (si existen)
  8) visualizar c; inspeccionar residual y divergencia
La secuencia es un esquema editorial. No contiene por sí sola los detalles para ejecutar un solver: faltan stencils, barreras, precisión, parámetros, tratamiento de esquinas y contratos de bordes. También cabe proyectar antes de otras etapas, implementar un método de mayor orden o usar grillas escalonadas. Esas decisiones deben documentarse para comparar dos implementaciones sin atribuir a un factor cambios provocados por varios.
10. Protocolo de validación sin benchmarks inventados
Diseñaría una matriz de pruebas con tamaño de rejilla N ∈ {64, 128, 256}, Δt pequeño/medio/grande definido en unidades consistentes, y diferentes iteraciones de Poisson; todas las pruebas conservarían condiciones iniciales y reglas de frontera iguales. Las métricas serían error de divergencia, residuo Poisson, variación total de trazador, posición del centro de masa de c, energía cinética discreta, coste por subpaso y memoria.
Caso A — reposo: velocidad cero y ausencia de fuerzas; el estado debería seguir en reposo hasta tolerancia numérica. Caso B — advección uniforme periódica: transportar una distribución suave y comparar su desplazamiento con la traslación analítica; aquí aparecen pérdidas de amplitud por interpolación. Caso C — campo no solenoidal sintético: medir disminución de divergencia al proyectar. Caso D — resolución: repetir con h decreciente manteniendo magnitudes físicas y comparar error, no solo imágenes. Caso E — barreras: verificar que no exista velocidad normal a la pared fuera de la tolerancia.
No corresponde asumir que ∑c es exactamente constante por ser incompresible ni que duplicar las iteraciones garantice una ganancia proporcional. En especial, cualquier afirmación de «60 FPS» o mejora CPU/GPU exige hardware, resolución, formato de textura, versión de navegador, criterios de warm-up y un registro real del ensayo. El dossier propone esas mediciones; no las ha ejecutado.
11. Lo que cambia al perseguir detalle visual
El vorticity confinement añade una fuerza calculada a partir de la rotación local para devolver estructura a remolinos atenuados por la discretización. Puede mejorar la apariencia, pero introduce energía que no procede necesariamente del modelo físico original. Aumentar resolución, usar interpolación de mayor orden o aplicar correcciones antidifusivas también cambia estabilidad y coste. Una imagen más dramática no es automáticamente una simulación más exacta.
La distinción central es esta: la ecuación continua expresa conservación y dinámica; el método discreto expresa una aproximación; el render expresa una interpretación visual del campo. Diseñar un solver en tiempo real consiste en hacer explícitos los compromisos y medir las propiedades que realmente importan para su objetivo.
Lecturas y fuentes primarias
- Jos Stam — Stable Fluids (SIGGRAPH, 1999), publicaciones del autor. Fundamento del enfoque de advección semilagrangiana y separación de operadores.
- Jos Stam — Real-Time Fluid Dynamics for Games (GDC, 2003). Presentación pedagógica del esquema y su implementación.
- Mark J. Harris — Fast Fluid Dynamics Simulation on the GPU, GPU Gems, capítulo 38. Discretización, fronteras y pasos GPU.
- MDN — WebGL2RenderingContext. Capacidades del contexto WebGL 2.
- MDN — WebGPU API. Disponibilidad, modelo de compute y restricciones de plataforma.
Ampliaciones visuales previstas: descomposición de términos de Navier–Stokes, trayectoria semilagrangiana y comparación de divergencia antes/después. La portada y el diagrama conceptual del solver ya están incorporados; no se presenta una simulación interactiva ni resultados medidos. Los objetivos de las figuras adicionales siguen en docs/BLOCK-08-FIGMA-SHOTLIST.md.
Animación complementaria: simulación 2D de la estela de vórtices de Kármán (Tensorion, CC BY 4.0). El archivo externo original pesa más de 20 MB; se enlaza en vez de precargarlo como portada.

